Command Palette
Search for a command to run...
ملخص مجموعات البيانات: من مسارات التشغيل إلى المشاهد ثلاثية الأبعاد، 8 مجموعات بيانات للروبوتات تغطي المهام الرئيسية للذكاء المجسد

تصبح بيانات الروبوتات متغيراً حاسماً في المنافسة ضمن مجال الذكاء المجسّد. ومع تقارب هياكل النماذج، بدأ مصدر البيانات وحجمها وتنسيقها في تحديد الأداء الفعلي للروبوتات في مهام مثل التشغيل، والإمساك، والتنقل. وعلى عكس البيانات البصرية والنصية التقليدية، تركز بيانات الروبوتات بشكل أكبر على «العملية» — بما في ذلك المسارات، والحركات، والملاحظات، والتوجيهات الخاصة بالمهام في تطابق متكامل، مما يحدد مباشرة قدرة النموذج على التنفيذ المستقر في البيئات الواقعية.
بالنظر إلى البيانات التي تم إطلاقها مؤخراً، تنقسم طرق إنتاج بيانات الروبوتات إلى مسارين واضحين: أحدهما هو الجمع الحقيقي، الذي يعتمد على التحكم البشري عن بُعد وتقنية التقاط الحركة البصرية لتجميع مسارات عالية الجودة؛ والآخر هو التوليد عبر المحاكاة، الذي يعتمد على محاكيات مثل Isaac Sim و dm_control لتوليد عينات الإمساك والتنقل بكميات كبيرة. يتخصص كل مسار في جزء من العملية، بينما تعمل تنسيقات مثل LeRobot و GR00T و OpenUSD على جعلها متكاملة مع بعضها البعض.
تغطي مجموعات البيانات الثمانية المذكورة في هذا المقال عدة اتجاهات رئيسية في أبحاث بيانات الروبوتات: عروض التشغيل الواقعية، ومعايير تقييم الفيديو، والتقاط الحركة، وفيديوهات الروبوتات ذات الشكل البشري، بالإضافة إلى أصول المحاكاة للإمساك والتنقل والمشاهد ثلاثية الأبعاد، وتأتي هذه البيانات من شركات مثل NVIDIA، ومعهد أبحاث مايكروسوفت، ومورّد تقنيات التقاط الحركة البصرية ChingMu، و Macrodata Labs.
تم نشر مجموعات البيانات التالية على منصة HyperAI، مما يساعد الباحثين والمطورين على استكشاف التدريب والتقييم والتطبيقات بسرعة.
مزيد من مجموعات البيانات عالية الجودة: https://hyper.ai/datasets
1. مجموعة بيانات PhysicalAI-Robotics لعروض تشغيل المطابخ الروبوتية
تشغيل مباشر: https://go.hyper.ai/EAIP6
تُعد PhysicalAI-Robotics-Manipulation-Kitchen-Demos مجموعة بيانات ضخمة لعروض تشغيل الروبوتات، أصدرتها NVIDIA في عام 2026. تتضمن المجموعة حوالي 600 ساعة من عروض التحكم البشري عن بُعد، وتغطي 316 مهمة مختلفة، بإجمالي حوالي 55,000 مسار. تم جمع البيانات بواسطة روبوتات Franka Panda المزودة بقواعد متحركة من Omron، بهدف توفير بيانات تشغيل في سيناريوهات واقعية لأبحاث تعلم الروبوتات والذكاء المجسّد.
تلتزم هذه المجموعة بمعيار LeRobot، حيث يتم تخزين المسارات منخفضة الأبعاد بصيغة parquet، وتتضمن الفيديوهات ثلاث زوايا رؤية: الجانب الأيسر من منظور خارجي، والجانب الأيمن من منظور خارجي، والكاميرا المثبتة في اليد. توفر مجلدات meta ملفات info.json، و tasks.jsonl، و episodes.jsonl، و stats.json، و modality.json، و embodiment.json. كما تتضمن مجلدات extras معاملات بيئة MuJoCo، ونماذج MJCF، وملفات الحالة الأصلية، والتي يمكن استخدامها لإعادة التشغيل.
2. مجموعة بيانات WGO-Bench لمعايير تقييم فيديو الروبوتات
تشغيل مباشر: https://go.hyper.ai/o3Fze
تُعد WGO-Bench مجموعة بيانات مرجعية لفيديو الروبوتات أصدرتها Macrodata Labs، وتهدف إلى تقييم قدرة نماذج اللغة والرؤية على تحويل فيديوهات تشغيل الروبوتات والفيديوهات من منظور الشخص الأول إلى مهام فرعية مشروحة بطوابع زمنية. تركز بشكل أساسي على مهمتي كشف الحدود وشرح المهام الفرعية.
تتضمن المجموعة ما مجموعه 100 مقطع فيديو، تغطي 743 مقطعاً للمهام الفرعية المعيارية و63 تعليمات مهمة مستقلة. تشمل مصادر البيانات ثلاثة أنواع: فيديوهات HomER من منظور الشخص الأول، وفيديوهات RoboInter DROID لذراع الروبوت، وفيديوهات RoboCOIN Galaxea R1 Lite من كاميرا مثبتة على الرأس. يتم تخزين البيانات بصيغة Parquet، حيث تُدمج بايتات فيديو MP4 مباشرة في كل صف، وتشمل الحقول id، و video، و instruction، و segments.
3. مجموعة بيانات MotionDecode لالتقاط حركة الروبوتات
تشغيل مباشر: https://go.hyper.ai/CVoFS
تُعد MotionDecode مجموعة بيانات لالتقاط حركة الروبوتات البصرية أصدرتها ChingMu، وتتركز على الالتقاط عالي الدقة لحركات الذكاء المجسّد والروبوتات ذات الشكل البشري. تتضمن أكثر من 1,000 ساعة من مسارات حركة الروبوتات، وتغطي أكثر من 15 سيناريو واقعي بما في ذلك الصناعة، والمنازل، والتجزئة، والرعاية الصحية، والخدمات اللوجستية، والزراعة، والعروض الترفيهية. تشمل أكثر من 200 كائن قابل للتتبع وأكثر من 500 مهمة معيارية.
تغطي البيانات بيانات الحركة الخام (BVH، بمعدل 120 إطاراً/ثانية، و47 إلى 67 مفصلاً عظمية)، ومسارات إعادة توجيه الروبوت (CSV)، ووضعيات الكائنات سداسية الأبعاد (CSV، بمعدل 120 هرتز)، وفيديوهات متعددة الزوايا من 4 إلى 8 كاميرات متزامنة، بالإضافة إلى علامات دلالية بصيغة JSONL. خضعت جميع البيانات لتنظيف آلي وفحص جودة يدوي.
4. مجموعة بيانات GR1-100 لفيديوهات تشغيل الروبوتات البشرية الشكل
تشغيل مباشر: https://go.hyper.ai/zEMXF
تُعد GR1-100 مجموعة بيانات لفيديوهات تشغيل الروبوتات البشرية الشكل أصدرتها NVIDIA في عام 2025. تتضمن 92 مقطع فيديو تسجل لقطات من منظور خارجي لروبوت Fourier GR1-T2 ذو الشكل البشري وهو ينفذ مهام تشغيل متنوعة في بيئة مختبرية، بحجم إجمالي حوالي 142.3 ميغابايت. الورقة البحثية ذات الصلة هي «DreamGen: Unlocking Generalization in Robot Learning through Video World Models»، وهي مناسبة لمجالات الرؤية الحاسوبية وتعلم الروبوتات.
5. مجموعة بيانات GraspGen الضخمة للمحاكاة الخاصة بالإمساك
تشغيل مباشر: https://go.hyper.ai/AhNid
تُعد GraspGen مجموعة بيانات ضخمة لمحاكاة الإمساك أصدرتها NVIDIA في عام 2025. تتضمن أكثر من 57 مليون نقطة بيانات للإمساك، تم توليدها بناءً على 8,515 كائناً من Objaverse XL (LVIS). صُممت لثلاثة أنواع من أدوات النهاية: Franka Panda، ومقبض Robotiq-2f-140 الصناعي، وكأس الشفافية أحادي نقطة التلامس بنصف قطر 30 ملم، بهدف تحسين قدرة نقل مهارات الإمساك من المحاكاة إلى الواقع.
تستخدم البيانات تنسيق WebDataset، وتنظم في ثلاثة مجلدات: franka، و robotiq2f140، و suction، كل منها يقابل تكوين المقبض الخاص به.
6. مجموعة بيانات X-Mobility لمحاكاة تنقل الروبوتات
تشغيل مباشر: https://go.hyper.ai/2Omzo
تُعد X-Mobility مجموعة بيانات أصدرتها NVIDIA في عام 2024 لتدريب تنقل الروبوتات، تهدف إلى تدريب نماذج العالم والشبكات الحركية من خلال بيانات المحاكاة.
توفر هذه المجموعة بيانات التدريب والتحقق والاختبار لمشروع X-Mobility، وتتضمن مجموعات بيانات السياسات المولدة بواسطة محاكي Isaac Sim. تشمل المجموعة بيانات سياسات المعلم وبيانات الحركات العشوائية، وتدعم التدريب المسبق لنماذج العالم والتدريب المشترك لنماذج العالم والشبكات الحركية، مما يوفر دعماً عالي الجودة لبيانات المحاكاة لأبحاث تنقل الروبوتات.
7. مجموعة بيانات مشاهد محاكاة المستودعات ثلاثية الأبعاد NVIDIA PhysicalAI SimReady Warehouse OpenUSD
تشغيل مباشر: https://go.hyper.ai/LdadM
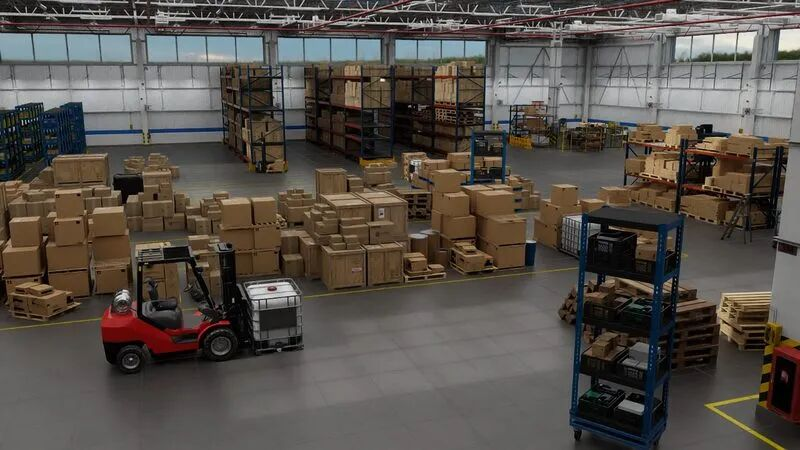
تُعد NVIDIA Physical AI SimReady Warehouse OpenUSD Dataset مجموعة بيانات ثلاثية الأبعاد عالية الدقة أصدرتها NVIDIA في عام 2025، موجهة لمحاكاة الروبوتات وأبحاث الذكاء الفيزيائي. تهدف إلى توفير مشاهد مستودعات صناعية واقعية وكائنات تفاعلية لمنصات المحاكاة مثل IsaacSim.
تتضمن المجموعة 753 أصلاً ثلاثي الأبعاد بصيغة OpenUSD متوافق مع تطبيقات NVIDIA IsaacSim، بحجم ملف مضغوط حوالي 15 غيغابايت. تغطي بيئة المستودع، والكائنات القابلة للإمساك، ومكونات مختلفة. توفر البيانات علامات دلالية غنية (مثل رموز Q الخاصة بـ WikiData)، وخصائص فيزيائية (مثل الكتلة)، ومعلومات تصنيف، وتدعم مهام مثل تقسيم الصور، واكتشاف الأهداف، وتقدير العمق. وهي مناسبة لأبحاث إمساك الروبوتات، والملاحة، وإعادة بناء المشهد.
8. مجموعة بيانات MoCapAct للتحرك في الروبوتات البشرية الشكل
تشغيل مباشر: https://go.hyper.ai/UsXf9
تُعد MoCapAct مجموعة بيانات أصدرتها Microsoft Research في عام 2024 للتحكم في حركة الروبوتات البشرية الشكل في المحاكاة. تهدف إلى توفير سياسات الخبراء المدربة مسبقاً وبيانات العروض الخاصة بها لأبحاث التحكم في حركة الروبوتات البشرية الشكل، مما يقلل من التكلفة الحسابية لتدريب استراتيجيات التحكم الأساسية من بيانات التقاط الحركة.
تتضمن المجموعة وكلاء خبراء مدربين مسبقاً قادرين على تتبع أكثر من 3 ساعات من بيانات التقاط الحركة في بيئة المحاكاة الفيزيائية dm_control، بالإضافة إلى بيانات إعادة التشغيل المولدة بواسطة هؤلاء الوكلاء الخبراء. تتضمن بيانات إعادة التشغيل الملاحظات الحسية الذاتية (proprioceptive observations) والحركات (actions)، وتغطي مهارات الحركة البشرية مثل الوقوف، والمشي، والجري. يمكن استخدامها لمهام مثل التعلم بالمحاكاة، والتعلم المعزز، والتعلم السلوكي الحركي عالي المستوى.