Command Palette
Search for a command to run...
ベゾス、ビル・ゲイツ、エヌビディア、インテルなどの投資を得て、NASAのエンジニアがチームを率いて汎用ロボット脳を開発しており、同社の評価額は20億ドルに上る。
インターネット、画像ライブラリ、そして膨大な量のテキストから大規模モデルが「無限に成長」できる世界において、ロボットは別の世界に閉じ込められています。現実世界のデータは極めて希少で、高価で、再利用不可能なのです。Business Insiderはかつて、一見シンプルながらも非常に洞察に富んだレポートを掲載しました…「AIロボットはデータ不足に直面しているが、スタートアップ企業が予想外の解決策を見つけた。」
報告書は、言語モデルや視覚モデルの学習データはほぼ無尽蔵であるのに対し、ロボットが現実世界とインタラクションするために必要なデータは、規模、構造、そして移植性の面で到底不十分であると指摘しています。これは、ロボットの大規模知能化における主要なボトルネックとなっています。ロボット工学のスタートアップ企業であるFieldAIは、この問題に対する独自の解決策を提供しています。
現実世界のデータ量の不足と物理世界の構造の制限という制約に対応して、FieldAI は主流の知覚優先アプローチとは異なるソリューションを選択しました。現実世界の環境におけるロボットの一般化と自律性を向上させるために、物理的制約に基づいた汎用ロボット知能システムを根本から構築します。
企業ウェブサイト:https://www.fieldai.com
FieldAI のマニフェスト: ロボットを作るだけでなく、汎用ロボット脳を作ります。
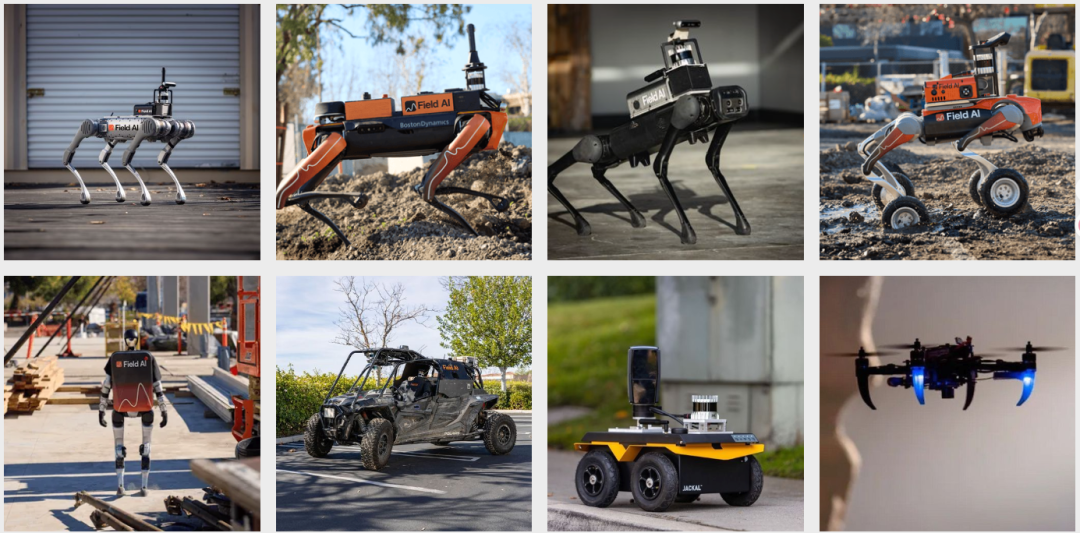
ほとんどのロボット企業がハードウェアの構築と複雑な動きのデモンストレーションに重点を置いている時代に、FieldAI は特定の個別のロボットを作成することを最終目標とせず、より長期的なアプローチを選択しました。代わりに、さまざまな種類のロボットで使用でき、さまざまな環境に適応できる「汎用ロボットインテリジェント脳」の作成に専念しています。
この汎用脳は、フィールド・ファンデーション・モデル(FFM)と呼ばれます。これは単一のハードウェアや単一機能のソフトウェアではなく、具現化された知能のために特別に構築された、新しいタイプの「物理学ファースト」の基礎モデルです。
簡単に言えば、物理を優先するアプローチは、「まず感知し、次に制御する」という従来の AI アプローチとは根本的に異なります。FFMは、ルールやコントローラを用いてモデルの出力に頼るのではなく、最初から現実世界の物理的制約、不確実性、リスクをモデルの主要なタスクとして優先します。これにより、ロボットは地図、GPS、事前定義されたルートがないような未知の環境に直面した場合でも、現場で適切な判断を下し、より安全で信頼性の高いインテリジェントな行動をとることができます。
FieldAI自身も、ロボットの知能は行動の実行だけでなく、より重要なのは実世界データの閉ループを形成することだと強調しています。タスク実行中に生成される知覚データは、学習、最適化、反復処理のためにモデルに継続的にフィードバックされ、知能は継続的に進化します。
同社のビジョンを説明する際、創業者のアガ氏は「当社の顧客は正確な地図やトレーニングさえ必要としません。ボタンを押すだけで、ロボットが環境の隅々まで探索できます」と述べた。
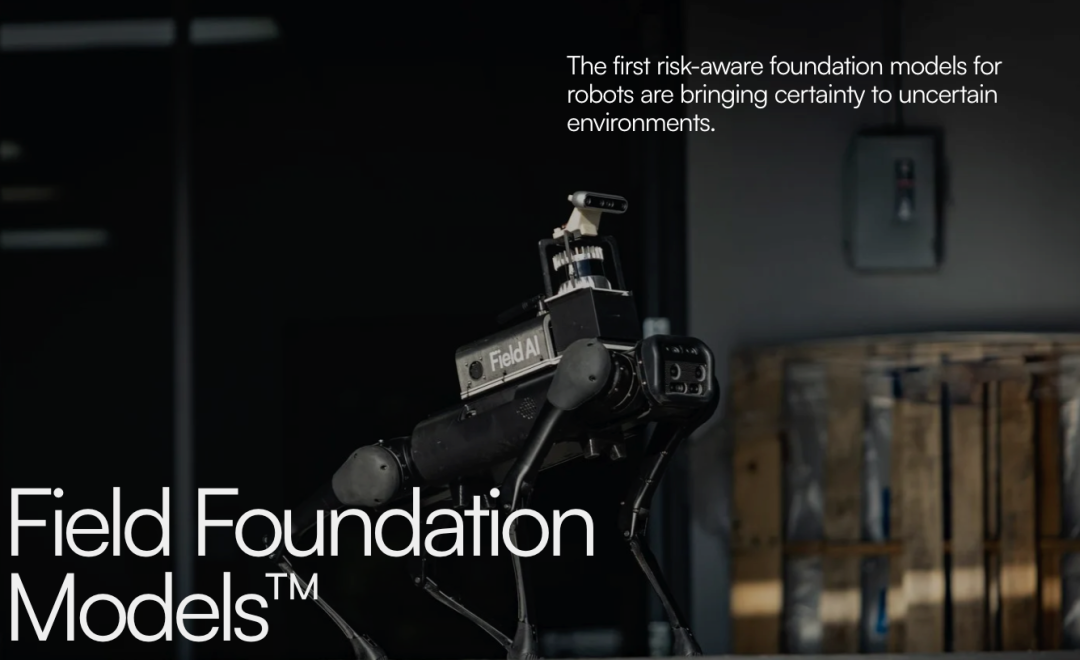
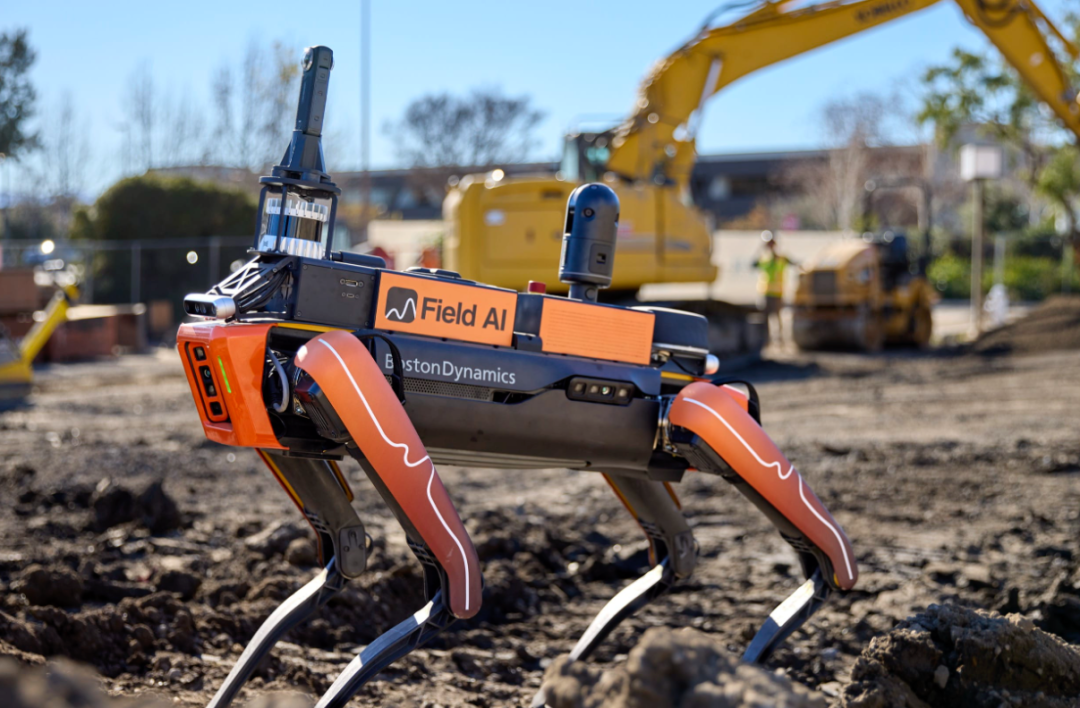
2025年11月、FieldAIはDPR Constructionとの協業により、実際の建設現場で創出される価値を実証しました。FieldAIのAIシステムを搭載したロボットは、現場を自律的に巡回し、数万枚もの写真を自動収集し、建物内部をスキャンして大規模な地図を作成します。これらのデータは、進捗状況の追跡、リスク検知、品質分析のためのリアルタイム情報に変換され、手作業による検査に比べて大幅な時間短縮と、現場の安全性と効率性の向上を実現します。
NASAエンジニアの「リアリスト」革命
FieldAI の独自の技術的アプローチは、ある程度、創業者のエンジニアリングのバックグラウンドに深く根ざしています。
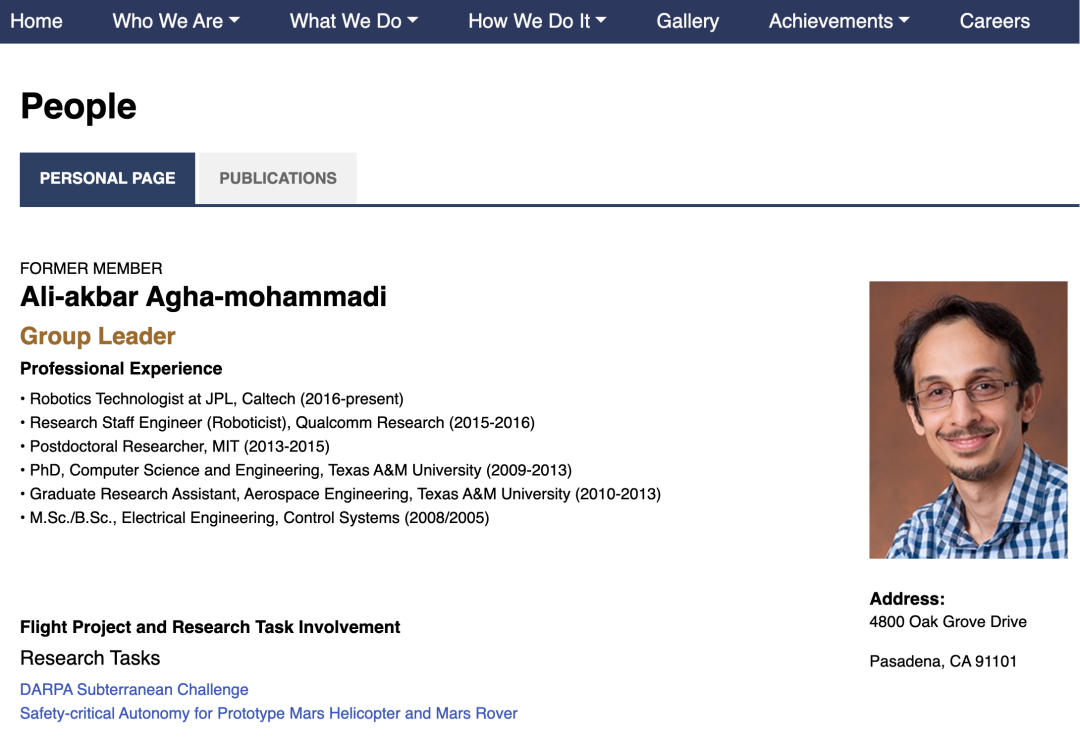
同社の創業者兼CEOであるアリ・アガ氏は、NASAジェット推進研究所(JPL)で7年間にわたる豊富なキャリアを積んでいます。彼はNASAの火星洞窟自律探査や火星ヘリコプター・ローバー共同自律探査機のプロトタイププロジェクト、そしてDARPA RACER(オフロード自律走行車)に関する研究にも参加しました。これらのプロジェクトを詳しく見てみると、共通点が浮かび上がります。それは、環境が予測不可能であり、ミスをした場合のコストが非常に高く、人間が介入できる余地がほとんどないということです。
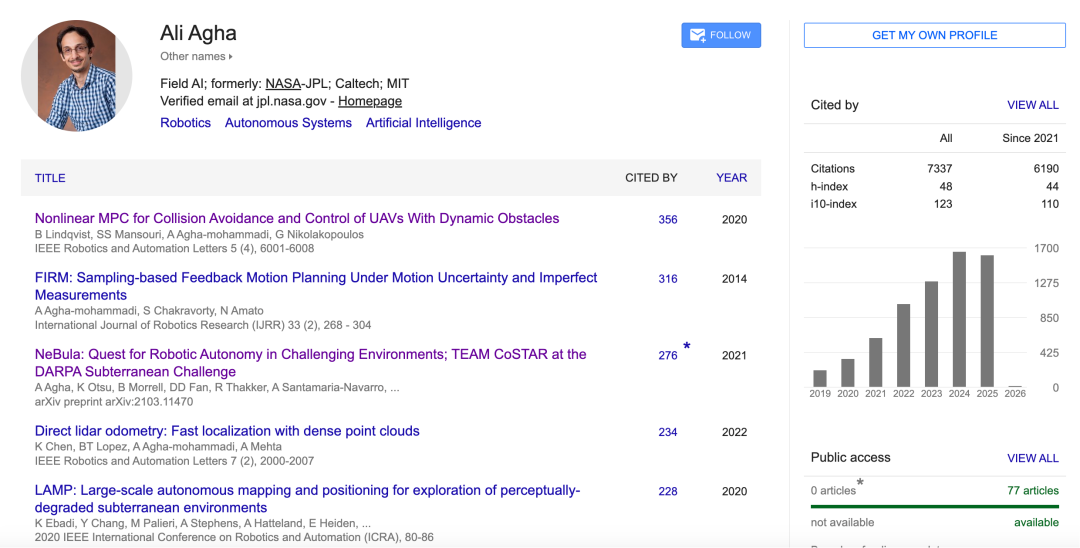
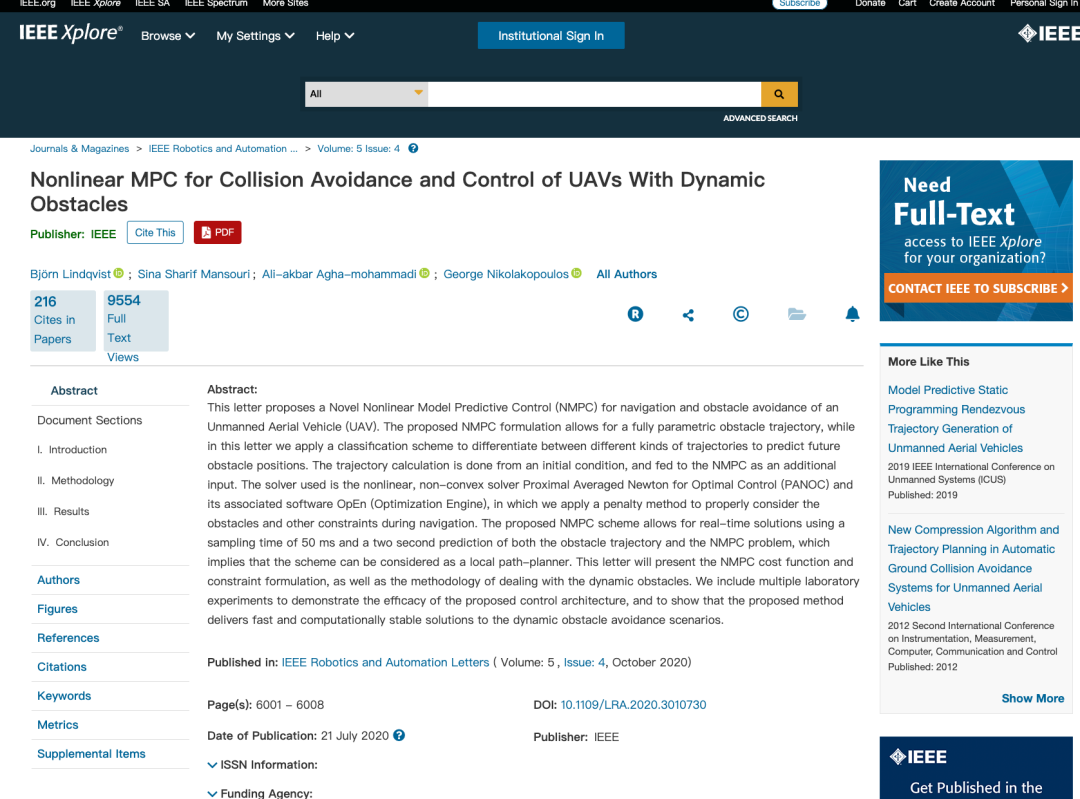
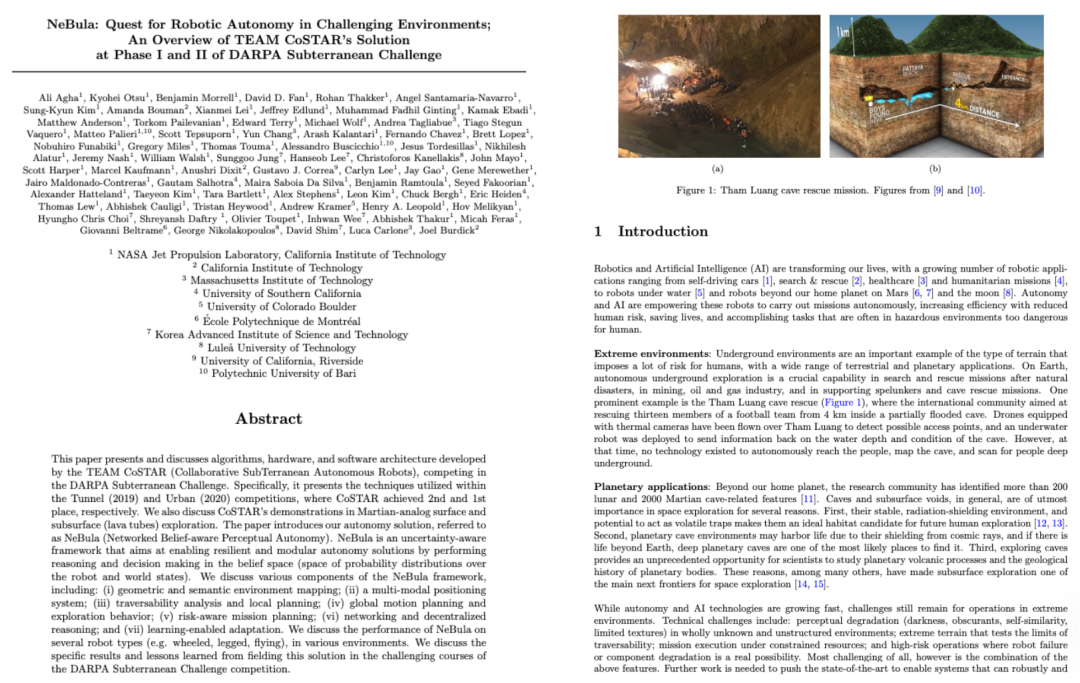 さらに、IEEE Robotics and Automation Lettersなどの学会誌や学術誌に掲載された複数の研究プロジェクトにも参加しています。例えば、「動的障害物との衝突回避およびUAV制御のための非線形MPC」という論文では、動的環境における無人システムの安全制御と障害物回避の課題を探求しました。また、「LAMP 2.0:困難な大規模地下環境での運用のための堅牢なマルチロボットSLAMシステム」という論文では、大規模で知覚が劣化した環境における安定した地図構築の具体的な技術的詳細を示しました。
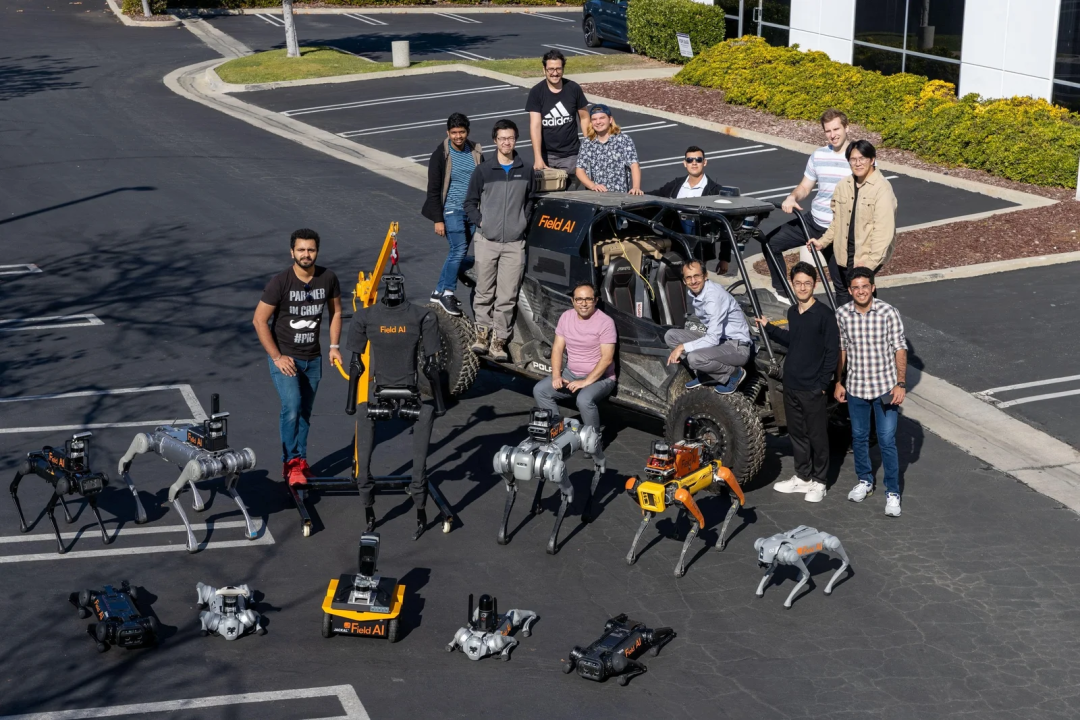
 おそらく、この研究と学術的背景の中で、アガはロボット知能についてより「低レベル」の理解を深めたのだろう。この基盤の上に、FieldAI は、DeepMind、Tesla、SpaceX、NASA、Amazon などの大手企業のトップ技術専門家を集めています。共通のビジョンは、ロボットが現実世界で長期間にわたって安定して動作し、常に変化する環境において安全かつ合理的な判断を下せるようにすることです。
汎用ロボットオペレーティングシステムをめぐる戦い
FieldAIは2023年に正式に設立されましたが、資本市場における同社の成長は、スタートアップの典型的なペースをはるかに上回っています。2025年8月現在、同社は2年足らずで4億500万ドルを超える資金調達を完了し、投資後の評価額は約20億ドルとなった。さらに、ベゾス氏のプライベート投資オフィス、インテルキャピタル、NVIDIAのベンチャーキャピタル部門、ビル・ゲイツ氏の投資ファンド、サムスンなど、投資先ラインナップも非常に充実しています。これは、投資規模の大きさだけでなく、それが示す資本政策の決定をも反映しています。
これらの投資家にとって、FieldAI に賭けることは、単に特定のロボット製品を選択することではなく、インテリジェント開発のより根本的かつ普遍的な方向性に賭けることです。
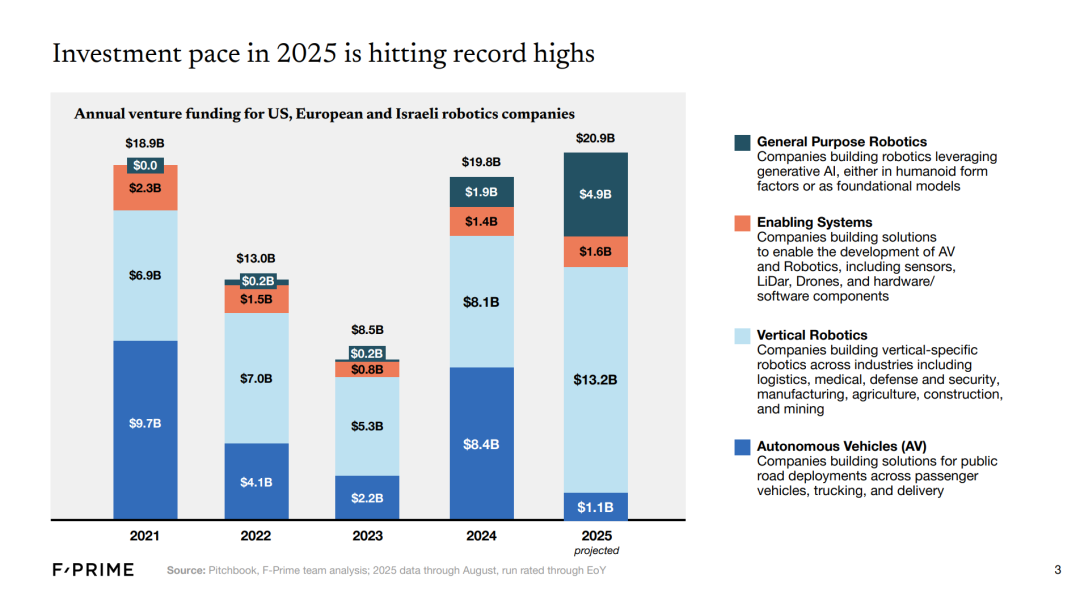
さらに、一般市場と垂直市場の両方で爆発的な成長が見られました。汎用ロボットへの投資は 19 億ドルから 49 億ドルに急増すると予測されています。特定のシナリオ向けに設計された垂直ロボットは市場の半分を占め、その市場規模は81億ドルから132億ドルに急増しました。
具現化された知能産業のこの数年間
過去10年間のロボット産業の主要テーマがイノベーションであったとすれば、次の10年間は大規模な導入によって決まるでしょう。FieldAIのアプローチは、まさにこの構造的な転換点を捉えています。特定のロボットの形状や単一のシナリオに頼るのではなく、拡張性、再利用性、持続的なアップグレードが可能な「汎用ロボット脳+データ基盤」の構築に注力しています。
今日急成長している具現化された知能の分野において、私たちは現在のスマートフォンのエコシステムと同じくらい多様で活気に満ちた、真に人類に貢献し、生活をより便利にする将来のロボットエコシステムを楽しみにしています。
参考リンク:
1.https://www.businessinsider.com/ai-robotics-data-problem-fieldai-surprising-fix-ali-agha-2025-9
2.https://robobdtw2025.mapyourshow.com/8_0/sessions/session-details.cfm?scheduleid=100&
3.https://spectrum.ieee.org/autonomy-unstructured-field-ai
4.https://www.reuters.com/business/robotics-startup-fieldai-raises-314-million-new-funding-sources-say-2025-08-20/
5.https://fprimecapital.com/blog/robotics-on-the-rise-the-state-of-robotics-investment-in-2025/