Command Palette
Search for a command to run...
60% により予測精度が向上し、革新的なニューラル シンボリック回帰法によって高精度のネットワーク ダイナミクス式を自動的に導出できます。
複雑系の研究において、「ネットワーク」は遺伝子制御ネットワークや微生物群集から、人間社会におけるコミュニケーションや交通ネットワークに至るまで、ほぼあらゆるところに存在します。しかしながら、こうした高次元ネットワークの背後にあるダイナミクスを真に理解することは、この分野における最も困難な課題の一つであり続けています。
一方では、センサー、シーケンシング技術、デジタルインフラストラクチャの発達により、人々は前例のない量の観測データにアクセスできるようになりました。一方で、これらのデータを説明し、因果メカニズムを明らかにできる説明可能な数理モデルは、深刻に不足しています。高次元性、強い非線形性、そして構造的な異質性により、従来のモデリング手法は、強い仮定に依存して適用範囲が限定されるか、相関分析のレベルにとどまり、システムの動作を支配する本質的な法則を捉えることができていません。
関連する課題への対応として、清華大学電子工学部の Li Yong 教授とそのチームは、ニューラル シンボリック回帰法 ND² を提案しました。この手法は、データから数式を自動的に導出することで、システムダイナミクスを特徴づけます。高次元ネットワーク上の探索問題を1次元システムに単純化し、事前学習済みのニューラルネットワークを用いて高精度な数式発見を導きます。異なるスケールのヒト移動ネットワークにおける感染症伝播の研究において、この手法は、スケールを問わず同一のべき乗分布を示すノード相関ダイナミクスを明らかにし、国によって介入効果に差があることを明らかにしました。
「ニューラルシンボリック回帰によるネットワークダイナミクスの発見」と題された関連研究が Nature Computational Science に掲載されました。
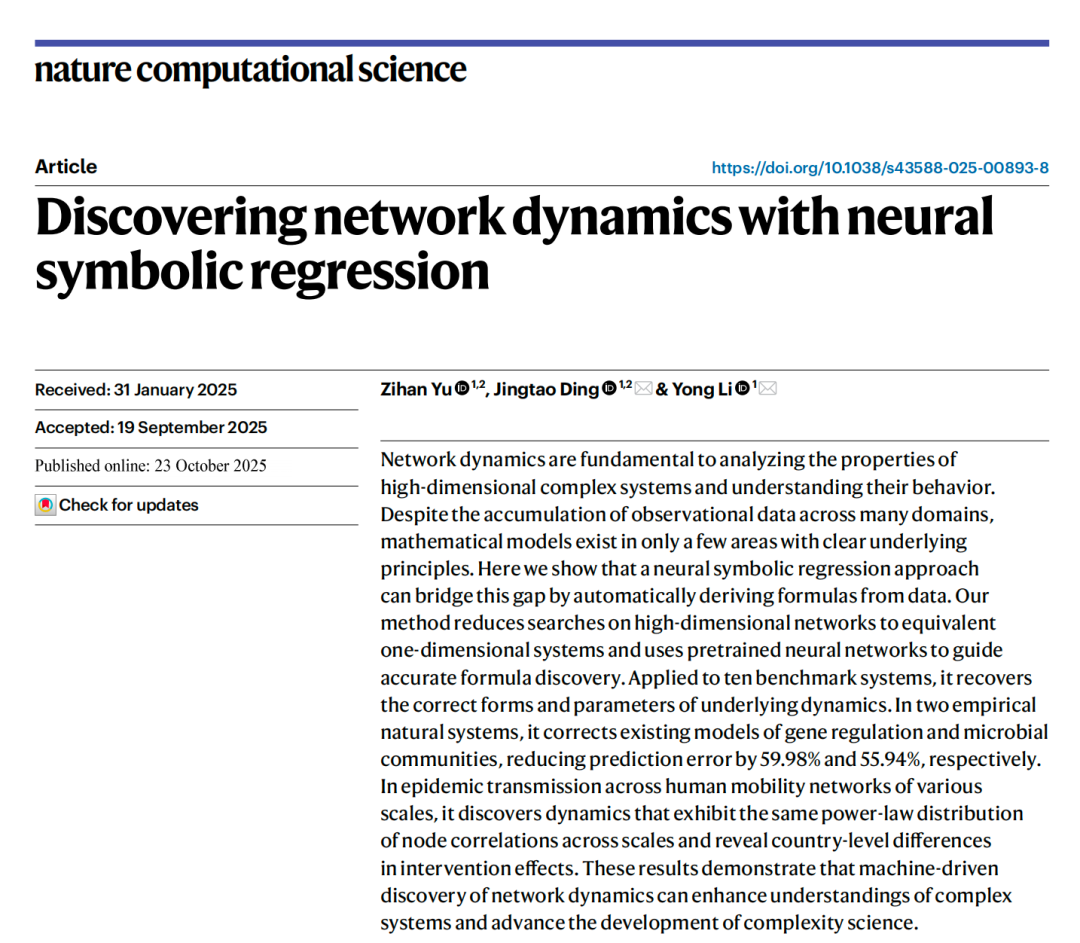 論文リンク:
https://www.nature.com/articles/s43588-025-00893-8
弊社の公式 WeChat アカウントをフォローし、バックグラウンドで「neural symbolic regression」と返信すると、完全な PDF をダウンロードできます。
AIフロンティアに関するその他の論文: https://hyper.ai/papers
効率的な数式発見を実現するために、NDformer によってガイドされるシンボル検索アルゴリズムが導入されています。
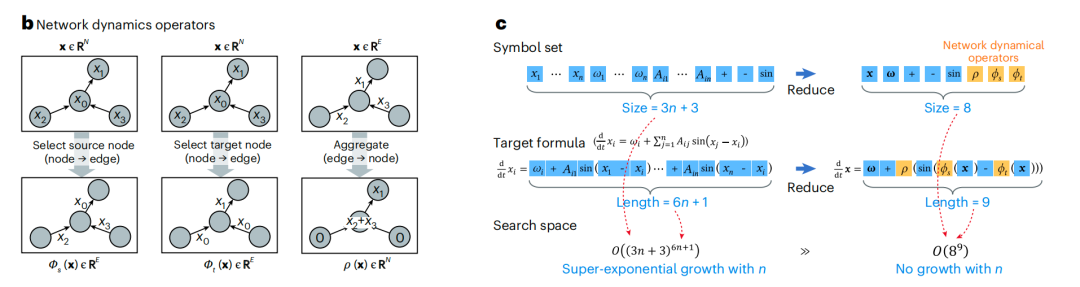
研究者らは、ニューラルシンボリック回帰法(Neural Discovery of Network Dynamics、ND²)を提案しました。これは、シンボリック回帰を通じてネットワークダイナミクスの式を自動的に発見する深層学習アプローチです。この目的のために、研究者らは、一連のネットワーク動的演算子を設計しました。これにより、元々は高次元ネットワーク上にあったシンボル検索問題が、同等の 1 次元問題に変換され、同時に...NDformer によってガイドされるシンボリック検索アルゴリズムが導入されています。効率的な式発見を実現します。
下図に示すように、ネットワークダイナミクス演算子には、ソース演算子 φ(s)、ターゲット演算子 φ(t)、および集約演算子 ρ が含まれます。これらの演算子は、ネットワークダイナミクス式の表現をネットワークサイズに依存しないものにすることで、本来ネットワークサイズとともに指数関数的に増大する探索空間を、次元に依存しない1次元問題へと圧縮します。
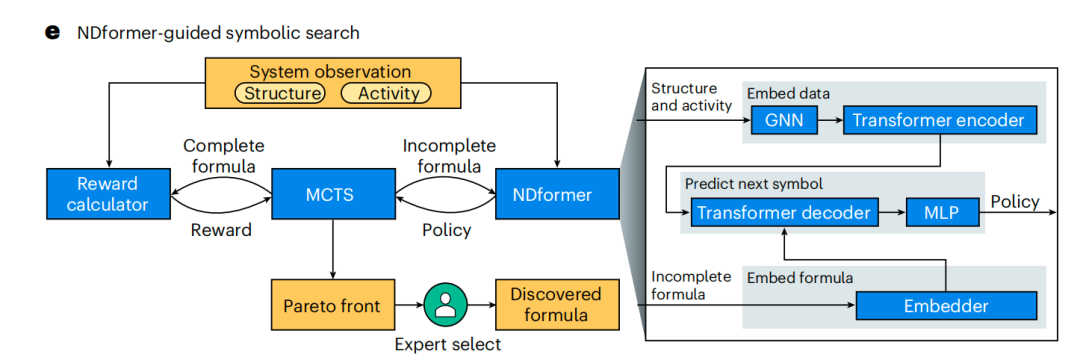
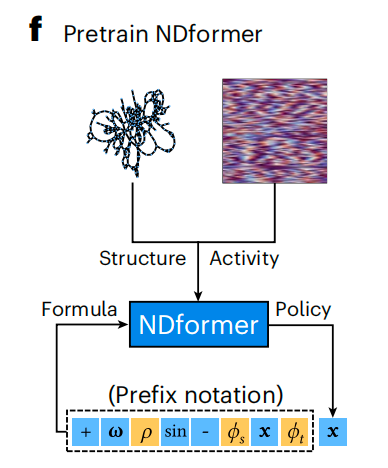
具体的には、NDformer は、グラフ ニューラル ネットワーク (GNN) とトランスフォーマーを組み合わせたニューラル ネットワークの一種です。複雑なネットワークダイナミクスの特徴を捉えるために使用されます。NDformerは、事前トレーニングを通じてネットワーク構造とノードアクティビティデータに基づいて、式の符号を予測することを学習し、さらにモンテカルロ木探索(MCTS)モジュールをガイドして探索空間を効率的に探索し、最終的に正確かつ簡潔なネットワークダイナミクス式を発見します。
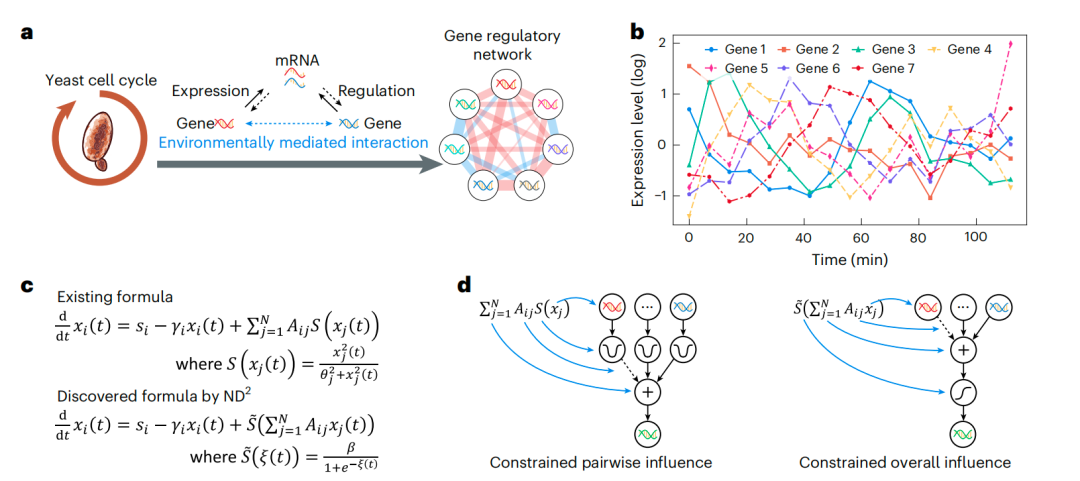
複雑なマルチスケールおよび多分野にわたるシステムにおける「出現」現象の微視的ダイナミクスを明らかにします。
研究チームは、ニューラルシンボリック回帰法の有効性を検証するために、細胞スケールから都市スケールまで、遺伝子、生態系、社会ネットワークにわたる複数のスケールとさまざまな分野の複雑系にニューラルシンボリック回帰法ND²を適用し、下の図に示すように、さまざまな複雑系の背後にある微視的なダイナミクスを調査しました。
微生物生態系では、発見された動的式により、従来のロトカ・ヴォルテラ モデルと比較して予測精度が約 561 TP3T 向上します。また、既存のモデルでは見られなかったユニークな動作も示しています。つまり、個体数の多い集団は他の集団からあまり影響を受けないということです。
一方、研究者らはND²記号回帰法を用いて、様々な規模の都市システムにおける感染症の伝播メカニズムを解明しました。本研究では、都市レベルから地球規模までの伝播ネットワークを網羅する7つの代表地域を選択し、この手法を用いて疫病伝播の動態方程式を自動的に発見しました(下図参照)。
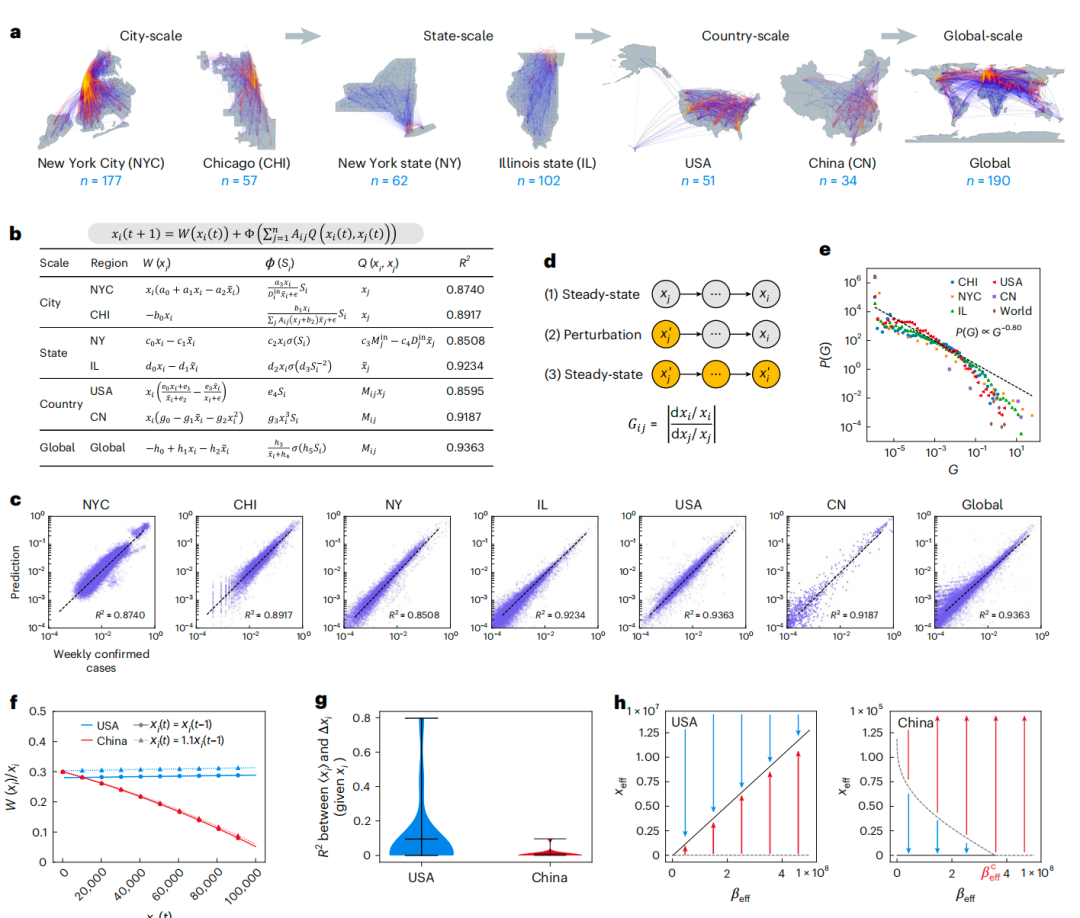
研究者らは発見された動態方程式に基づき、システムのマクロ的な定常特性をさらに分析した。その結果、中国と米国における感染拡大は大きく異なるパターンを示していることがわかった。中国では、省間交通量が閾値を下回っている間は、感染者数を長期間抑制できる。閾値を超えると感染者数は急増し、典型的な臨界挙動を示す。一方、米国では、感染者数の平均は州間交通量の増加に比例して増加しており、交通規制が感染拡大全体に及ぼす影響は比較的小さいことを示している。この研究は、両国の感染予防と抑制における違いの力学的根源を明らかにするだけでなく、また、複雑なシステムのスケールを超えた「出現」の背後にある微視的メカニズムを抽出するためのニューラルシンボリック回帰法の幅広い可能性も実証しています。
研究チームは、スケールを越えた多分野にわたる検証を通じて、ニューラルシンボリック回帰法の有効性を証明しただけでなく、複雑系の微視的ダイナミクスを明らかにして新たな科学的知識を発見する可能性を実証し、基礎科学研究と科学的発見のための新たなツールとアイデアを提供しました。
チームについて
清華大学電子工学部の都市科学コンピューティングセンター(FIB LAB)は、人工知能とデータサイエンスの最前線で研究を行っています。基礎モデル、AIサイエンティスト、世界モデルにおける主要な技術革新に焦点を当て、機械学習を用いた様々なスケールの複雑なシステムのモデル化、生成、シミュレーション、制御を探求しています。研究対象は、ロボット、ドローン、屋内および屋外環境における人間の行動など多岐にわたり、物理空間、デジタル世界、そして社会システムを繋ぎます。当研究所は、身体性知能、都市科学、ソーシャルコンピューティングなどの応用分野に注力し、関連分野の重要なニーズに応えるため、学際的な統合と大規模システムモデリング能力を重視しています。