Command Palette
Search for a command to run...
基于自由形状像素的极简视觉
基于自由形状像素的极简视觉
Jeremy Klotz Shree K. Nayar
摘要
极简视觉系统使用完成视觉任务所需的最少像素数量。传统相机采用由大量方形像素组成的大规模网格,而极简相机则使用可呈现任意形状的自由形状像素,以提升其信息含量。我们证明,极简相机的硬件可以被建模为神经网络的第一层,后续各层则用于推理。针对任意给定任务训练该网络即可得到相机自由形状像素的具体形状,每个像素均由一个光电探测器和一个光学掩模实现。我们已设计了用于监测室内空间(8个像素)、测量房间光照(8个像素)以及估计交通流量(8个像素)的极简相机。这些系统所展现的性能可与像素数量高出数个数量级的传统相机相媲美。极简视觉具有两大主要优势:首先,由于所采集的信息不足以提取视觉细节,它天然地有助于保护场景中个体的隐私;其次,由于极简相机进行的测量数量极少,我们证明它可以实现完全自供电,即无需外部电源或电池即可工作。
一句话总结
哥伦比亚大学提出了一种极简视觉系统,将自由形式像素相机建模为神经网络的第 1 层。训练过程能够发现由光电探测器和光学掩模实现的像素形状,证明 8 像素相机能够在保持隐私并支持自供电工作的情况下,达到传统高分辨率系统的性能。
核心贡献
-
该极简视觉系统将自由形式像素建模为神经网络的第 1 层。这些像素由光电探测器和光学掩模实现,训练过程可为目标视觉任务确定像素形状。
-
研究设计了用于室内空间监测、房间照明测量和交通流估计的 8 像素极简相机,其性能与使用数量级更多像素的传统相机相当。
-
仿真表明,自由形式像素相机无法支持有意义的人脸识别。少量像素能够收集入射光,为读出和无线传输测量提供能量,无需外部电源或电池。
引言
作者关注“轻量级视觉”任务,例如占用计数、区域监测、交通流、照明估计和门状态检测。这些任务需要的是场景统计信息,而不是详细图像。传统相机捕获的视觉信息远超这些任务所需,带来隐私风险,并通过像素读出、模数转换、处理和传输消耗大量功率。以往以隐私为重点的相机、光学计算系统和单像素相机通常仍然使用大量像素、重建图像,或者只是减少推理计算,而不是最小化任务所需的测量数量。其主要贡献是极简视觉系统。该系统使用自由形式像素,每个像素由光学掩模和光电探测器构成,从而形成少量富含信息的线性投影。通过将相机像素和推理网络作为一个单一神经网络进行训练,第 1 层成为实际制造出的相机设计。该原型仅使用少量像素完成这些任务,并仅利用环境光供电和无线读出。
方法
作者将自由形式像素作为极简相机的基本传感元件。自由形式像素由置于光电探测器前方的任意光学掩模组成,因此该像素记录入射场景的学习加权求和,而不是固定方形区域。掩模由透射函数 M(x,y) 描述,其中 0≤M(x,y)≤1。如果将探测器建模为无限小,其测量值为
p=∬x,yI(x,y)M(x,y)dxdy,其中 I(x,y) 是场景到掩模平面的投影。该公式表明,每个自由形式像素实现对场景的线性投影,因此此类像素集合可以被解释为面向特定任务视觉系统的第 1 个线性层。参见框架图。
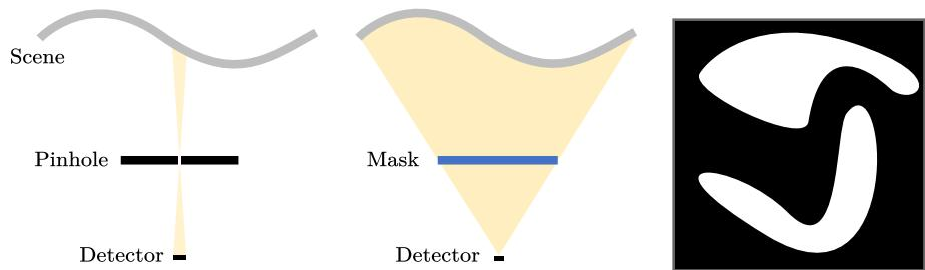
由于自由形式像素执行线性投影,作者将整个相机模型嵌入网络中。光学掩模构成不带偏置项的全连接层,其输出传递给下游推理网络,以产生最终任务预测。在开发阶段,传统相机捕获训练场景,并使用任务标签对光学与数字组合系统进行端到端优化。训练完成后,学习得到的掩模权重可以被制造成物理掩模,例如打印到透明胶片上。在这种表述中,传统方形像素是一种特例,其中每个掩模都是固定箱函数。当测量预算受限时,学习得到的自由形式掩模可以将传感能力集中于与任务相关的信息。
该方法的一个关键部分是,第 1 层不被视为无约束线性层。掩模透射率必须具有物理可行性,探测器具有方向响应和有限感光面积,其输出还会受到增益、噪声和饱和影响。作者将这些效应纳入训练过程,使学习到的掩模能够部署到真实硬件上。如下所示。
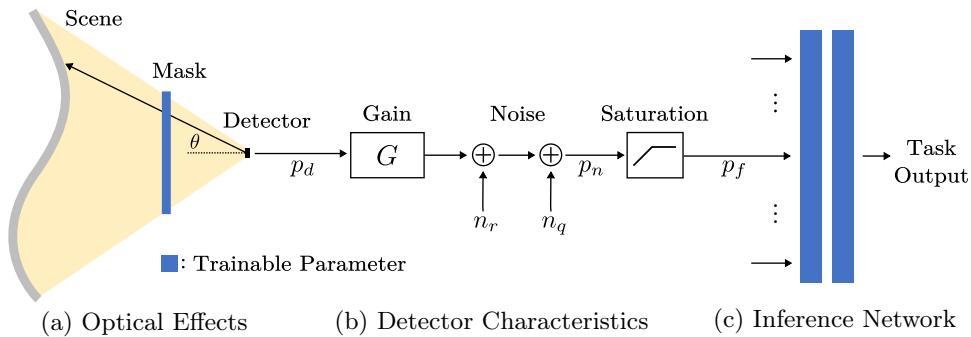
探测器方向响应由 d(x,y) 建模,有限感光面积通过用核 b(x,y) 对场景辐照度进行模糊来建模。到达探测器的光能量随后为
pd=∬x,y(I(x,y)∗b(x,y))M(x,y)d(x,y)dxdy.为了将可训练掩模限制在 0 和 1 之间,作者定义 M(x,y)=σ(Mt(x,y)),其中 σ 为 sigmoid 函数,Mt(x,y) 为可训练掩模参数。探测器级由增益 G、读出噪声 nr 和量化噪声 nq 建模:
pn=Gpd+nr+nq.由于真实探测器会饱和,作者应用软裁剪操作,以在训练期间保留梯度:
pf={pn,α(pn−pmax)+pmax,pn≤pmax,pn>pmax,其中 pmax 是探测器饱和上限,α 是较小的正斜率。得到的值 pf 是一个自由形式像素的物理输出,并作为推理网络的输入。这种可微分传感器模型非常重要,因为有限动态范围等硬件效应会显著影响最终学习到的像素形状。
因此,训练流程将相机和分类器视为单一优化系统。掩模参数通常使用均匀噪声初始化,网络使用交叉熵等任务损失进行优化。对于计数或分类任务,推理网络可以是直接对像素输出进行运算的小型前馈网络。传统低分辨率相机可以作为基线,因为它对应于相同架构,只是掩模固定为方形。相比之下,学习得到的自由形式像素使用连续而不规则的透射模式,能够更紧凑地编码任务。参见示例结果。
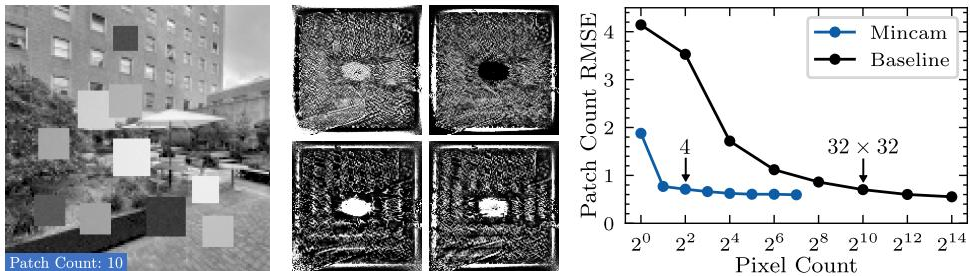
在合成计数示例中,作者训练包含不同数量自由形式像素的极简相机。所学习的四像素配置达到与大得多的传统像素阵列相当的准确率,体现了核心设计目标:仅使用任务所需的少量光学测量。所学习的掩模还表明,优化过程如何发现对下游推理网络具有信息价值的空间区域。
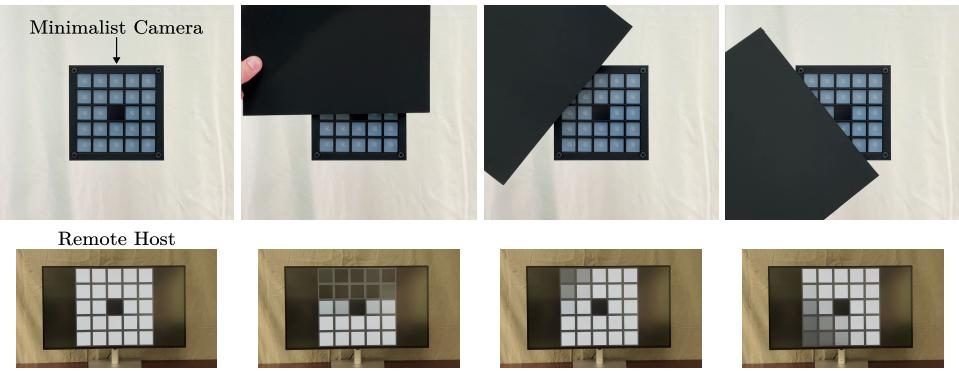
硬件实现遵循相同的光学和电气模型。作者构建了包含小型光电二极管阵列的极简相机,每个自由形式像素对应一个探测器。学习得到的掩模打印在单层透明胶片上,并放置在探测器阵列前方。每个探测器电流通过跨阻放大器转换为电压,模拟输出由微控制器多路复用并数字化,随后无线传输测量值。在开发和比较过程中,传统相机与原型共同部署,而极简相机仅捕获少量学习得到的投影。硬件实现如下图所示。
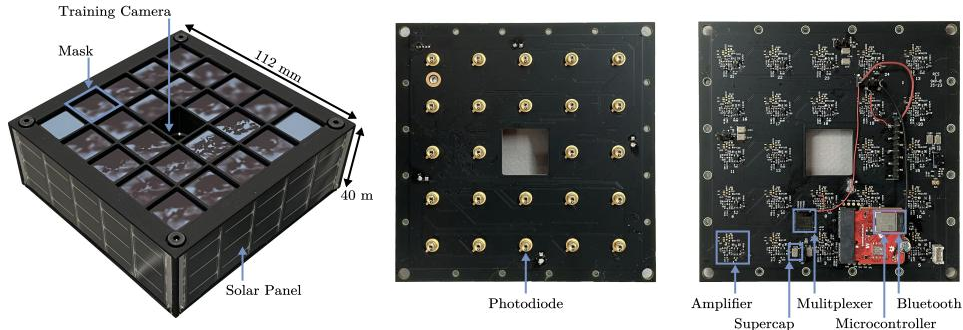
由于相机仅产生少量测量值,读出和无线传输所需功率非常低。因此,原型能够采用能量收集方式运行,而不需要电池或有线电源。相机机身表面的太阳能电池板为超级电容充电,使其能够在室内照明条件下持续工作。这种无电池能力自然源于极简传感策略,因为更少像素会同时降低传感负担和能量需求。工作演示如下图所示。
实验
实验使用自由形式像素评估极简相机,包括合成图块计数任务以及若干真实轻量级视觉应用,涵盖工作区监控、房间照明估计和车速估计。与传统相机相比,学习得到的自由形式像素能够以少得多的像素完成定向传感任务,并且不需要传统高分辨率图像。工作区监控结果还表明,压缩后的测量无法支持有意义的人脸识别,从而支持隐私友好型运行。